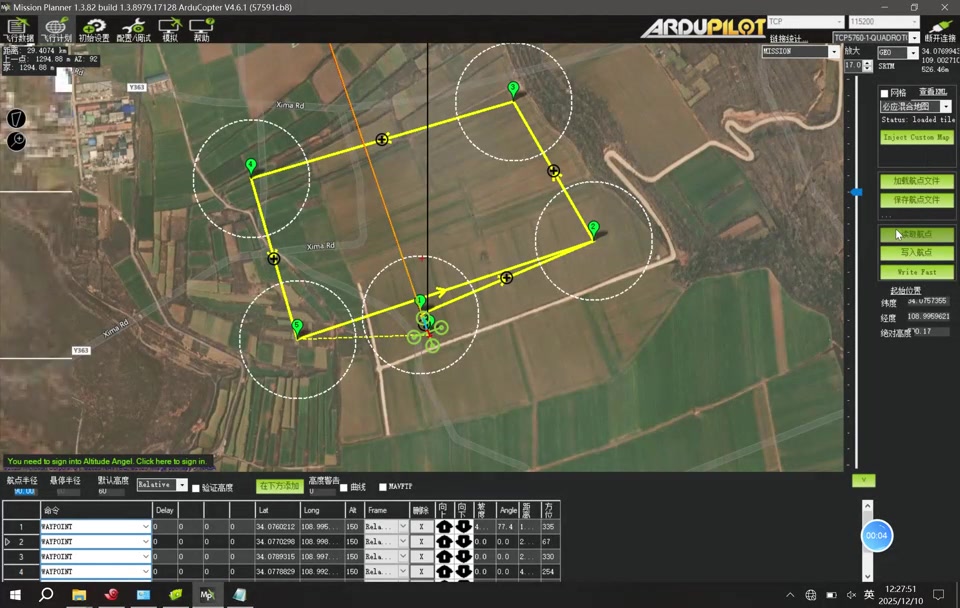
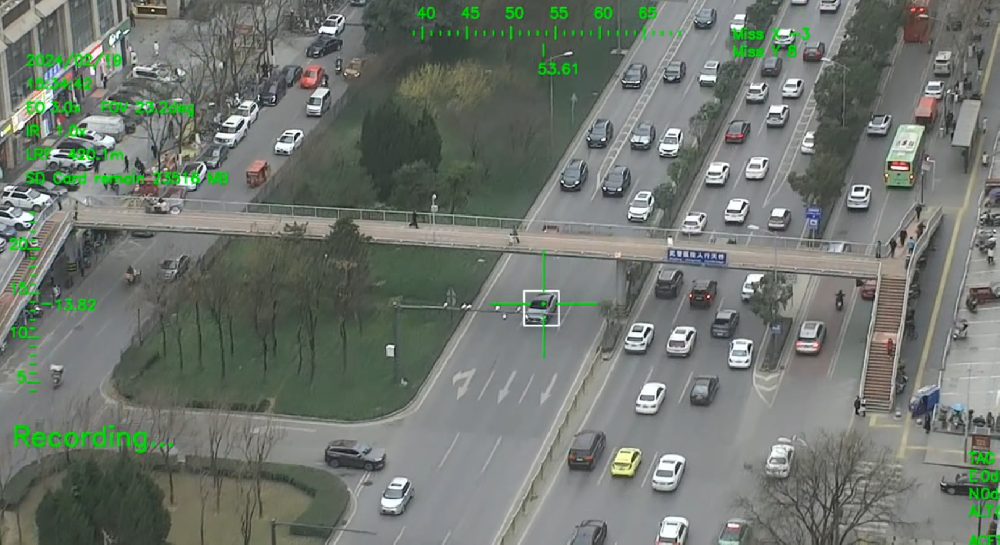
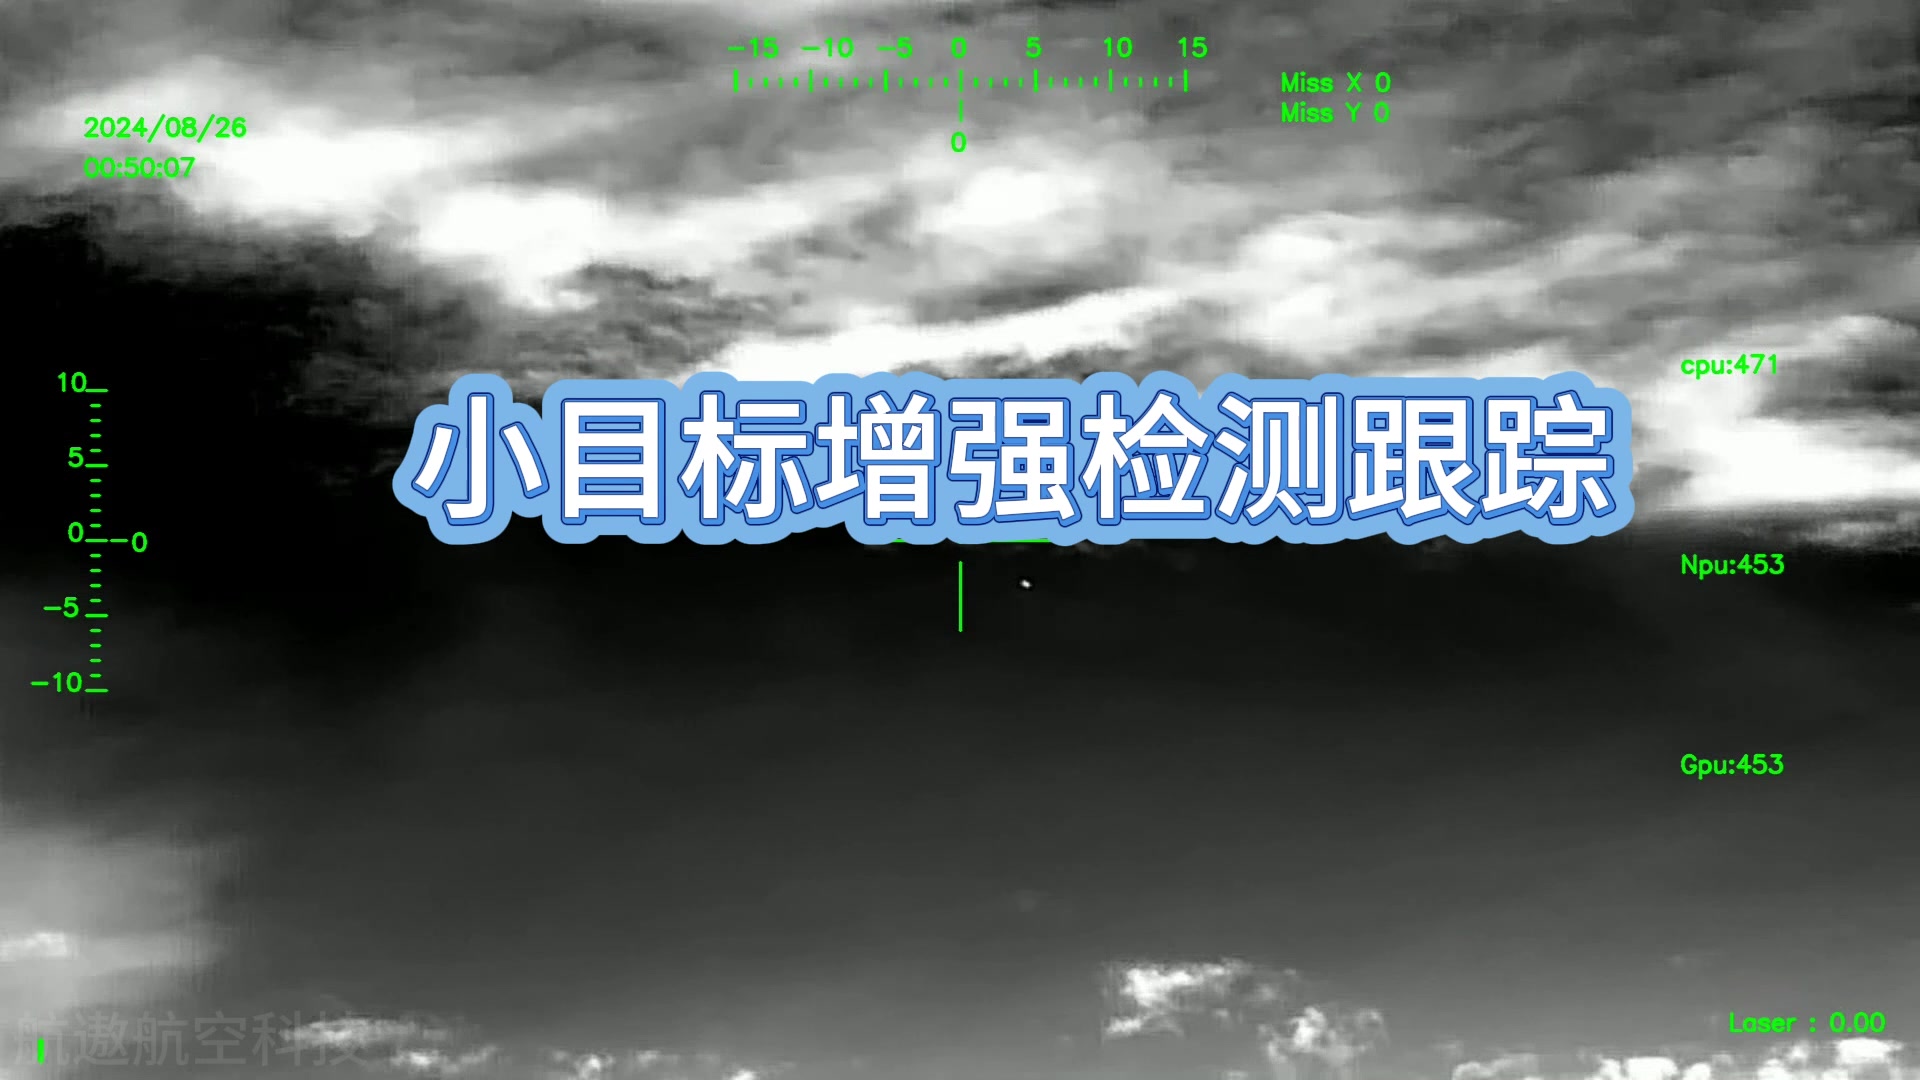
相机对地成像与卫星底图匹配,GNSS 被干扰照样输出位置;双光相机加陀螺稳像,80g 云台上天,板载 AI 自己锁目标。
一个解决"没有卫星怎么定位",一个解决"远距离怎么看清并锁住"
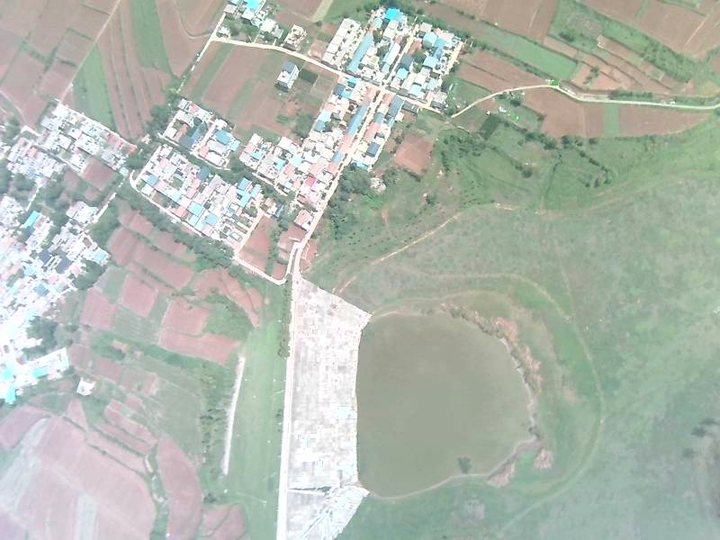
下视相机拍到的画面,与卫星底图、高程图匹配后解算位置;换场景只需重做基准图
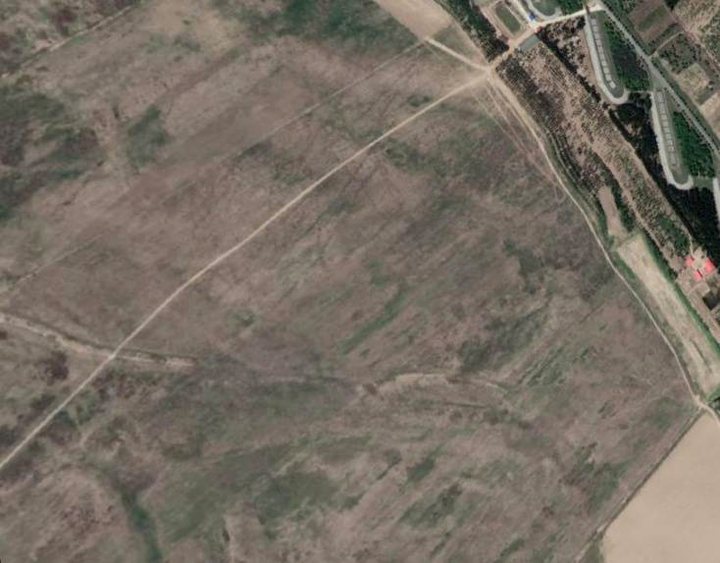
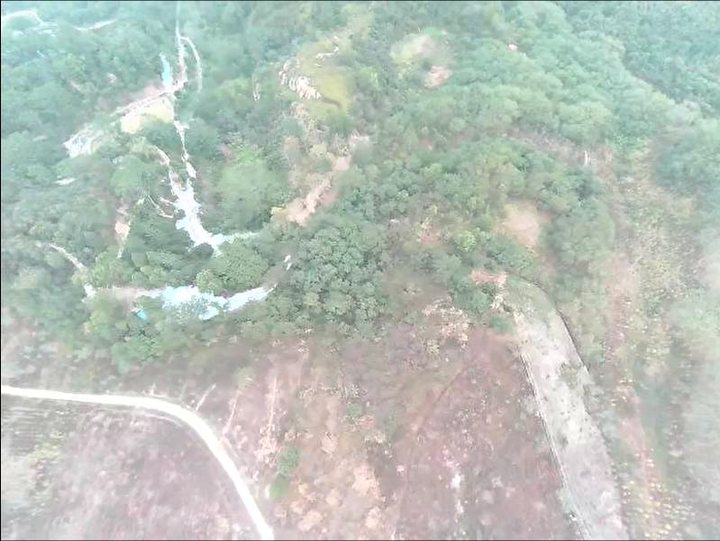
算法、算力、交付都在自己手里
视觉导航在六类地形、120–3000m 高度飞过,航迹和误差曲线可逐帧核对,不是实验室数字。
陀螺稳像 ≤0.02°,识别、跟踪、导引在吊舱内部完成,不依赖地面站回传算力。
RK3588 与 Jetson 双线开发,同一套算法能在不同平台上跑,交付含标定、日志与回放工具。
电话:18629159243 牛先生
邮箱:zhongpin.niu@foxmail.com
地址:陕西省西安市雁塔区延兴门西路755号交大南洋时代A座7楼708-2


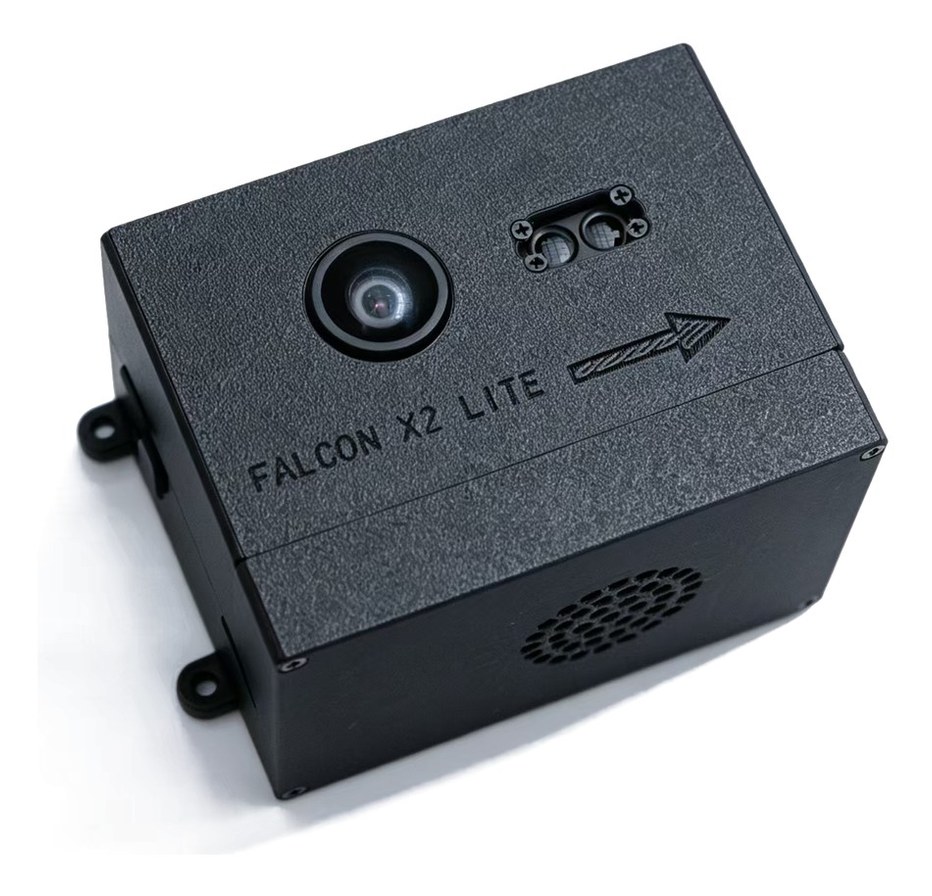 FALCON X2 Lite
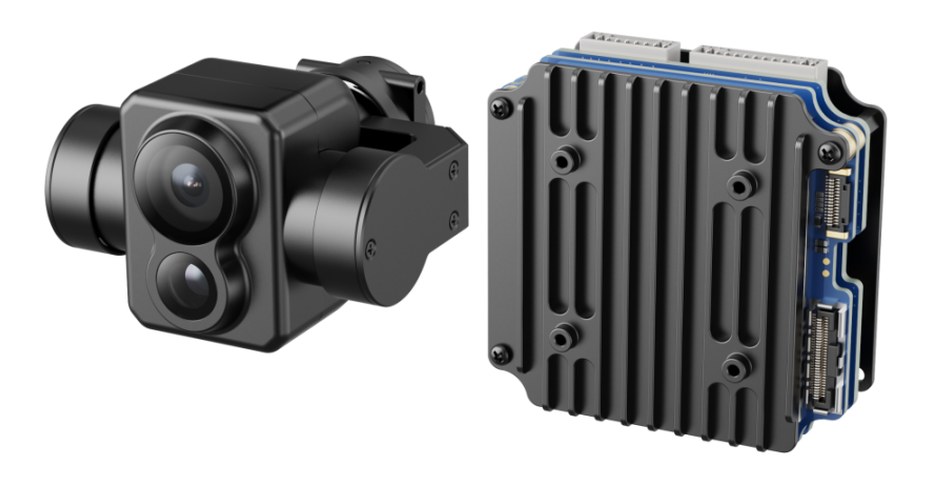 HAWK-075G
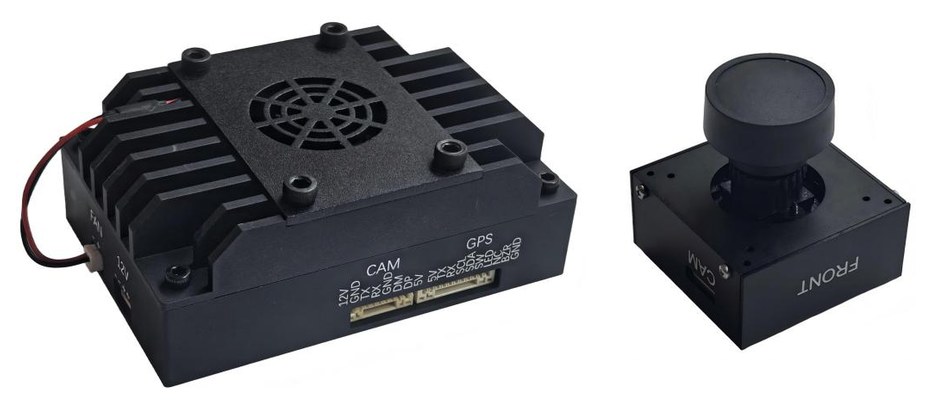 FALCON X2
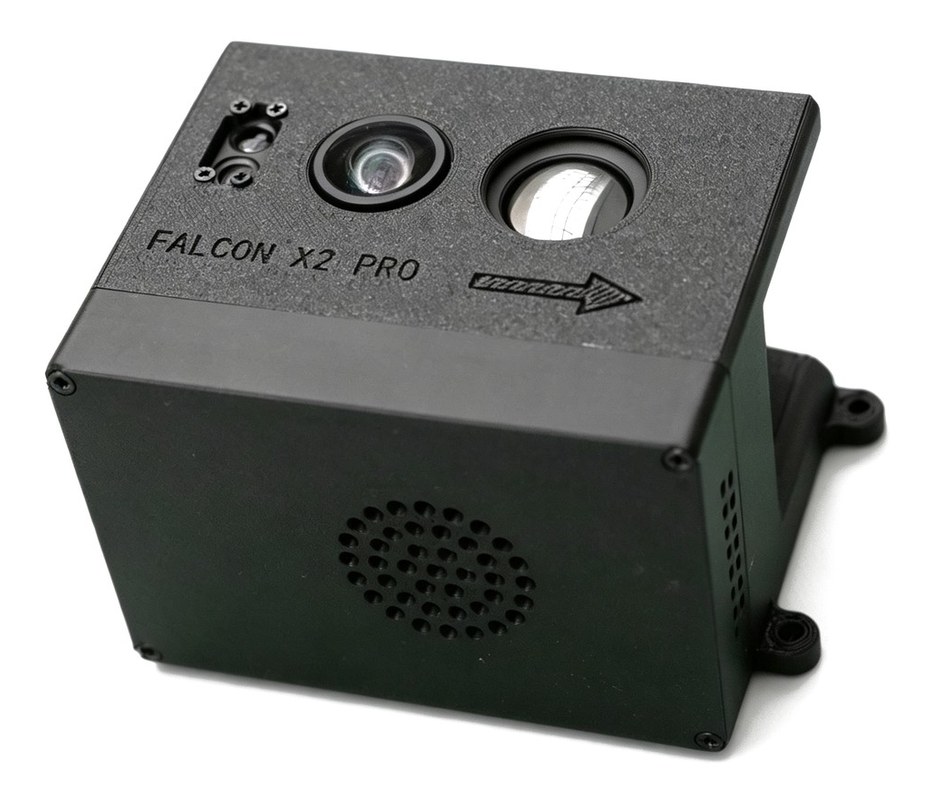 FALCON X2 Pro
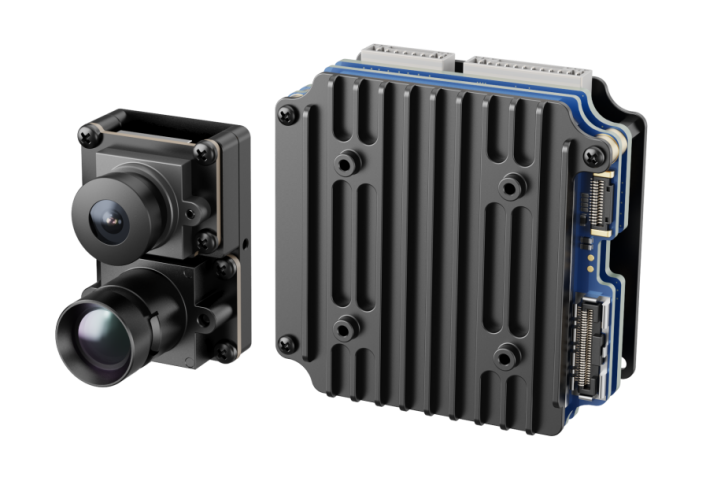 HAWK-075CC
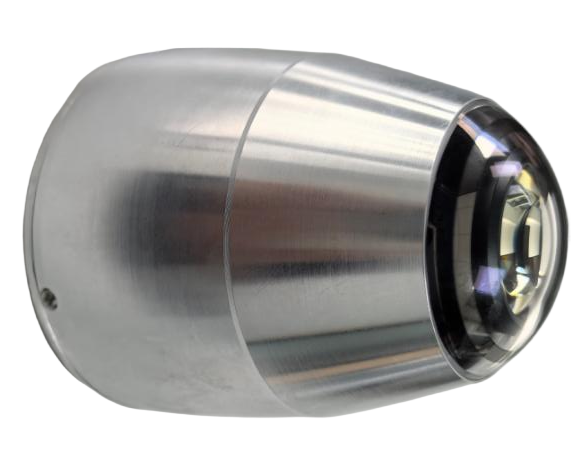 HAWK-D70